Robo-sharing: con il contributo tecnologico del Politecnico di Milano, Auriga mette a punto un progetto pilota di mobilità condivisa ibrida
 Redazione InnovationCity
Auriga ha esplorato l'impatto della guida autonoma sul modello operativo del car sharing, integrando la tecnologia del Politecnico di Milano all’interno della piattaforma digitale di vehicle sharing B2-Ride, sviluppata da Auriga e già utilizzata dalla controllata Pikyrent. Il robo-sharing si configura come un modello ibrido tra car sharing e robo-taxi, in cui la guida autonoma non sostituisce l’utente, ma interviene nelle fasi operative per migliorarne l’efficienza e la qualità del servizio.


Auriga, software house italiana attiva da oltre 30 anni nello sviluppo di soluzioni digitali per il banking e la mobilità condivisa, annuncia lo sviluppo di un proof of concept (POC) di un modello di mobilità urbana che integra l’approccio strategico di Auriga con la visione e la tecnologia di guida autonoma “robo-sharing” sviluppata dal Politecnico di Milano.
L’iniziativa nasce dall’incontro tra ricerca accademica e innovazione industriale, con l’obiettivo di trasformare le tecnologie di guida autonoma da ambito sperimentale a componente integrabile nei servizi di mobilità condivisa. Il progetto si basa sui risultati ottenuti dal team AIDA – Artificial Intelligence Driving Autonomous del Politecnico di Milano, che ha progettato e sviluppato un sistema capace di abilitare funzioni di guida autonoma su veicoli elettrici di serie.
A partire da questa evoluzione tecnologica, Auriga ha esplorato il potenziale impatto della guida autonoma sul modello operativo del car sharing, integrando la tecnologia del Politecnico di Milano all’interno della piattaforma digitale di vehicle sharing B2-Ride, sviluppata da Auriga e già utilizzata dalla controllata Pikyrent, che ha rappresentato il contesto operativo di riferimento per simulare scenari reali di utilizzo e validare l’integrazione tecnologica. Il robo-sharing si configura infatti come un modello ibrido tra car sharing e robo-taxi, in cui la guida autonoma non sostituisce l’utente, ma interviene nelle fasi operative per migliorarne l’efficienza e la qualità del servizio.
Il prototipo progettato prevede che l’utente prenoti una Pick-Me Car tramite app e visualizzi il tempo stimato di arrivo. Il veicolo, in modalità driverless, parte dal proprio hub operativo e raggiunge autonomamente il punto di pick-up. Una volta a bordo, l’utente guida il veicolo fino alla destinazione, secondo un’esperienza di car sharing tradizionale. Al termine del viaggio, il veicolo torna autonomamente verso un hub o si riposiziona per una nuova corsa.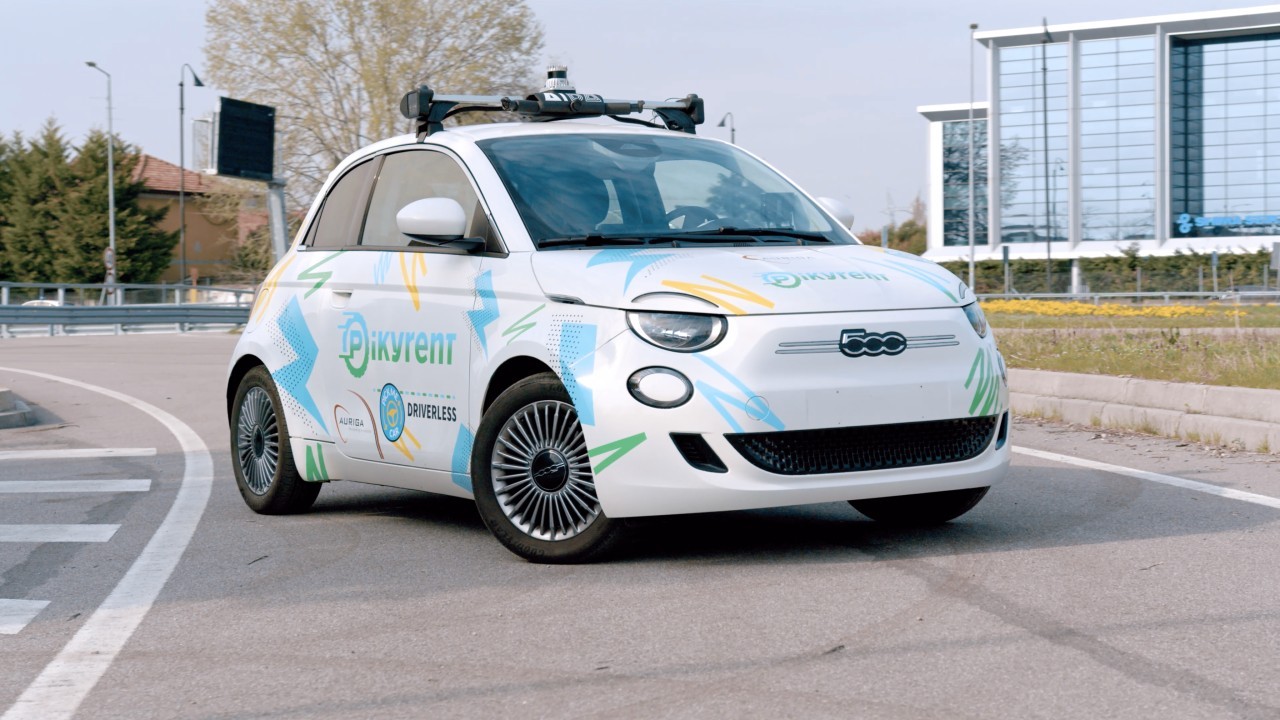 In questo modello, la guida autonoma si concentra nelle fasi a minor valore per l’utente – come la ricerca del veicolo o il parcheggio – mentre mantiene l’esperienza di guida tradizionale durante il noleggio e lo spostamento. Questo approccio consente di eliminare tempi morti, ridurre gli spostamenti a piedi e migliorare complessivamente la qualità del servizio, rendendo la mobilità realmente on demand.
Rispetto ai modelli di car sharing free floating tradizionali, il robo-sharing supera criticità strutturali, come la dispersione dei veicoli nello spazio urbano, i costi di redistribuzione e i bassi tassi di utilizzo. Veicoli in grado di raggiungere autonomamente l’utente, redistribuirsi senza operatori e rientrare negli hub dedicati possono infatti aumentare significativamente il tasso di utilizzo. Questo si traduce, nel tempo, in una riduzione della flotta necessaria, minori costi operativi e un utilizzo più efficiente dello spazio urbano, con benefici sia economici che ambientali.
All’interno del progetto, la piattaforma B2-ride ha svolto un ruolo centrale: la guida autonoma è stata integrata come un componente nativo del sistema, gestito attraverso le stesse logiche di monitoraggio, controllo e orchestrazione già previste per i dispositivi IoT a bordo veicolo. Il POC dimostra così che può evolvere come funzionalità delle piattaforme di vehicle sharing, e non come sistema separato.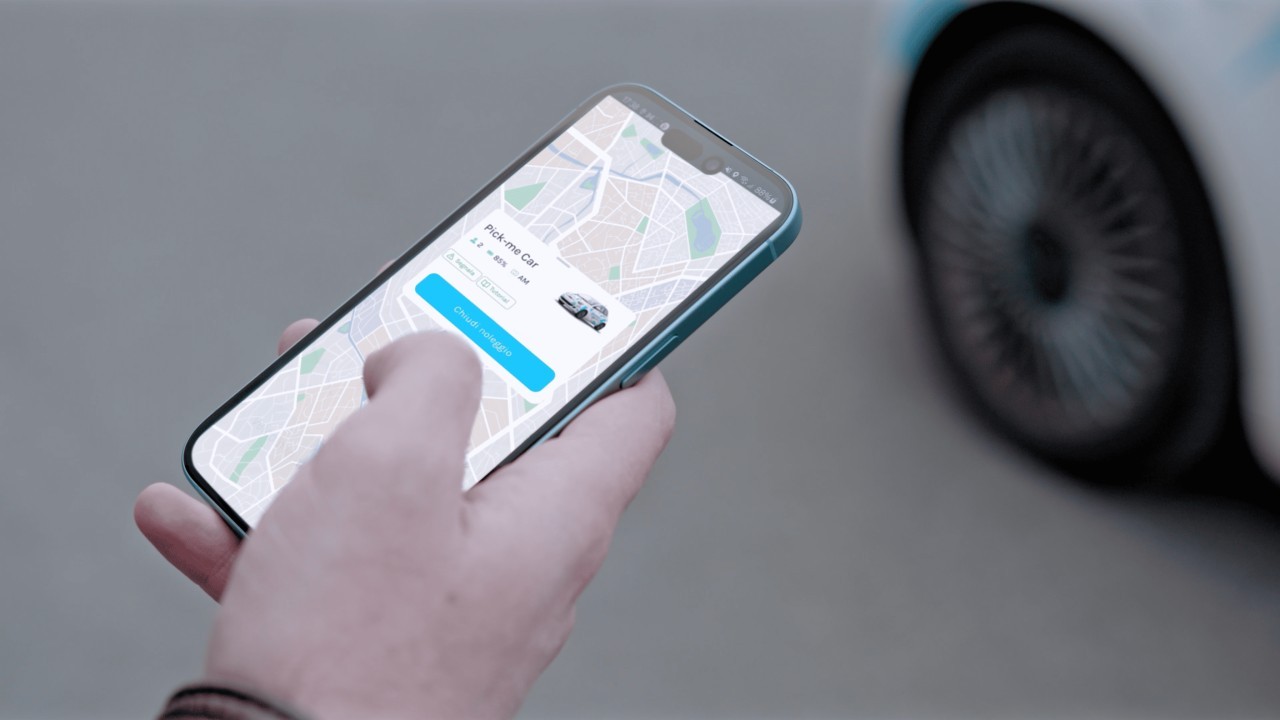 La sostenibilità economica rappresenta una leva chiave: maggiore utilizzo per veicolo e minori attività manuali migliorano la redditività e riducono la dimensione delle flotte. Restano però necessari ulteriori investimenti, validazioni normative e sviluppo infrastrutturale. In questo contesto, la capacità di attrarre capitali rappresenta una delle principali sfide per il mercato europeo, già oggi in ritardo rispetto ad altri ecosistemi internazionali.
“Non stiamo parlando di sostituire il guidatore, ma di ripensare il servizio” afferma Antonella Comes, CMO di Auriga e CEO di Pikyrent. “Il robo-sharing è un modello ibrido che migliora radicalmente l’utilizzo dei veicoli e la sostenibilità economica del car sharing. Con B2-Ride integriamo la guida autonoma nella piattaforma, aprendo la strada a modelli di mobilità più efficienti e scalabili. Stiamo creando le basi per una nuova generazione di operatori di mobilità, in cui tecnologia e modello operativo convergono per generare valore scalabile e attrarre capitali nel lungo periodo”.
Per il Prof. Sergio Savaresi, direttore del Dipartimento di Elettronica, Informazione e Bioingegneria del Politecnico di Milano: “La possibilità di abilitare funzioni di guida autonoma su veicoli esistenti,rappresenta un passaggio chiave per accelerare l’adozione di queste tecnologie. Il lavoro del team AIDA dimostra come l’integrazione tra intelligenza artificiale e sistemi fisici possa essere trasferita in contesti operativi reali, aprendo nuove opportunità per applicazioni concrete nella mobilità urbana”.
Il progetto rappresenta uno dei primi tentativi di applicare la guida autonoma non come sostituzione del conducente, ma come leva per migliorare l’efficienza dei servizi di mobilità condivisa. Se il modello dimostrerà la propria sostenibilità operativa, il robo-sharing potrà aprire nuove prospettive per l’evoluzione del car sharing urbano, contribuendo a ridurre il numero di veicoli necessari e a ottimizzare l’utilizzo dello spazio nelle città.
Tag correlati
Esplora altri articoli su questi argomenti
Se questo articolo ti è piaciuto e vuoi rimanere sempre informato
Related news

Ultime Notizie
Attacchi hacker ai supermercati, cosa succede? Il commento di Check Point Software
Per ridurre questi rischi, il primo passo consiste nell'identificare quali controller e interfacce di gestione siano direttamente esposti a Internet ed eliminare qualsiasi esposizione non necessaria. È inoltre fondamentale mantenere i sistemi aggiornati, sostituire le password predefinite, limitare l'accesso da remoto e abilitare l'autenticazione a più fattori ovunque sia supportata.
02-11-2026
Droni marini e innovazione subacquea: al 5° Sea Drone Tech Summit il punto sulla tecnologia navale italiana
Il congresso nazionale sulla robotica acquatica riunirà istituzioni, università e colossi industriali presso il Polo di Ostia dell'Università Roma Tre per fare il punto sul settore della subacquea avanzata.
02-11-2026
ITS Rizzoli e Microsoft insieme per preparare i professionisti Cloud del futuro
La collaborazione nell'ambito del programma globale Microsoft Datacenter Academy dota l'istituto milanese di un vero Centro Elaborazione Dati, affiancando alla didattica sul campo 8 borse di studio e 4 tirocini curricolari.
30-10-2026
A Cibus Tec 2026 le soluzioni Siemens per la digitalizzazione dell'industria alimentare
Presso le Fiere di Parma la multinazionale presenta un ecosistema integrato di automazione, software e intelligenza artificiale industriale per supportare l'intera filiera del Food & Beverage.
29-10-2026
Notizie più lette
1 Tecnologia per le infrastrutture: a Catania otto startup rivoluzionano il settore con IA e robotica marina
Il programma di accelerazione della Rete Nazionale Acceleratori di CDP Venture Capital, gestito da Plug and Play ed ELIS, conclude il terzo batch presentando a Palazzo Biscari le tecnologie per rendere le grandi infrastrutture fisiche più sicure, resilienti e circolari.
2 Lombardia: la Regione promuove la Carta per guidare lo sviluppo responsabile dell'AI
La Regione Lombardia rinnova il proprio quadro normativo sulla ricerca con l'approvazione di una legge strategica che mette l'AI etica al centro della crescita economica e dei servizi pubblici, sostenuta dai fondi europei FESR.
3 Con GPT-6.1 Terra, OpenAI spinge sulle prestazioni per il controllo e l'utilizzo automatizzato del computer
Il nuovo modello riduce del 50% i costi API rispetto alla generazione precedente e introduce capacità avanzate di interazione visiva e operativa sui sistemi digitali.
4 Quanto inquina costruire un edificio?
L’analisi della società internazionale di ingegneria Deerns accende i riflettori sull'impatto ambientale della fase di costruzione, ancora poco monitorata: quasi la metà delle emissioni legate alle lavorazioni deriva dai consumi elettrici. Mentre il settore edilizio è responsabile del 37% della CO2 globale, la sfida della sostenibilità passa anche da cantieri più efficienti, energia rinnovabile, prefabbricazione e maggiore formazione.
G11 Media Networks
InnovationCity e' un canale di BitCity, testata giornalistica registrata presso il tribunale di Como ,
n. 21/2007 del 11/10/2007- Iscrizione ROC n. 15698
G11 MEDIA S.R.L.
Sede Legale Via NUOVA VALASSINA, 4 22046 MERONE (CO) - P.IVA/C.F.03062910132
Registro imprese di Como n. 03062910132 - REA n. 293834 CAPITALE SOCIALE Euro 30.000 i.v.